Кинематика 5-осевых станков ЧПУ: столы vs поворотные головы
Динамика многоосевой обработки: Физика и кинематика 5-осевых компоновок (наклонно-поворотные столы типа Trunnion против поворотных шпиндельных головок)
Переход от классического 3-координатного фрезерования к непрерывной 5-осевой обработке (5-Axis Continuous Machining) — это качественный скачок для любого машиностроительного производства. Добавление двух вращательных осей (обычно обозначаемых как A, B или C) к базовым линейным X, Y, Z позволяет обрабатывать геометрически сложные детали (импеллеры, лопатки турбин, литьевые матрицы, элементы аэрокосмических узлов) за один установ. Это полностью ликвидирует погрешности базирования. Однако физика и динамика перемещений в 5-осевом пространстве жестко зависят от выбранной кинематической схемы станка: схемы с наклонно-поворотным столом («люлькой» / Trunnion) или схемы с поворотной шпиндельной головой (Swivel Head).
Специалисты инженерно-технического центра компании «PromTehSnab» представляют глубокий кинематический и динамический анализ этих 5-осевых компоновок.
Погрешность линеаризации, падение жесткости при вылете и ограничения массы заготовки
При одновременном движении трех линейных и двух поворотных осей стойка ЧПУ выполняет сложнейшие математические трансформации координат в реальном времени (алгоритмы RTCP — Real-Time Tool Center Point или TRAORI). В зависимости от механической архитектуры станка конструкторы и технологи сталкиваются с тремя критическими физическими вызовами:- Погрешность линеаризации при дуговых перемещениях: Компьютер ЧПУ разбивает непрерывную пространственную кривую на бесконечно малые отрезки (линейные шаги). В схемах с поворотной головой (Swivel Head) даже микроскопический поворот оси на (0.001^) из-за большого радиуса вылета (расстояния от оси поворота до кончика инструмента) вызывает значительное линейное смещение фрезы в пространстве. Если динамика осей X, Y, Z не успевает компенсировать этот сдвиг, на детали образуются зарезы.
- Экспоненциальное падение жесткости при наклоне головы: Поворотная шпиндельная головка представляет собой консольную конструкцию с несколькими механическими стыками и подшипниками поворотных осей. При наклоне головы на (45^…90^) вектор силы резания начинает действовать на излом консоли, вызывая упругие отжатия шпинделя.
- Физика изменения моментов инерции на поворотных столах (Trunnion): В компоновках типа «люлька» заготовка вращается и наклоняется самим столом. Момент инерции системы непрерывно меняется в процессе съема металла (масса заготовки падает) и зависит от эксцентриситета (смещения центра тяжести детали относительно оси вращения стола). Это требует от сервоприводов стола постоянной динамической адаптации токовых контуров.
Огранка пространственных поверхностей, уход геометрии и жесткие ограничения по весу
Неправильный выбор кинематической схемы под специфику номенклатуры деталей предприятия оборачивается критическими проблемами:
- Волнистость и ухудшение шероховатости на сложных формообразующих поверхностях: Если для обработки тяжелой пресс-формы выбран легкий станок с поворотной головой, то из-за недостаточной жесткости консоли при чистовом фрезеровании каленых сталей возникает микровибрация. Поверхность покрывается «рябью», что требует сотен часов ручной полировки.
- Термическое заклинивание и люфт поворотных осей: Наклонно-поворотные столы часто используют червячные пары или редукторы с высоким трением. При интенсивной многоосевой работе узлы нагреваются, тепловой зазор уходит, что приводит либо к люфту (Backlash), либо к перегрузке серводвигателей и аварийному останову станка.
- Динамический перекос осей и брак из-за превышения массы: Попытка закрепить на столе типа Trunnion деталь, вес которой превышает паспортный лимит хотя бы на 10%, приводит к упругому прогибу опорных цапф «люльки». При повороте стола сервопривод начинает перегреваться, точность позиционирования плывет на сотые доли миллиметра.
Прямой привод Direct Drive (DDR) и дифференциация компоновок под задачи производства
Инженеры компании «PromTehSnab» полностью нивелируют кинематические погрешности 5-осевой обработки за счет интеграции безредукторных приводов и точного подбора архитектуры станка под весогабаритные характеристики деталей заказчика.
Технологический базис реализации от PromTehSnab:
- Компоновка типа Trunnion (Стол-стол) с моментными двигателями:
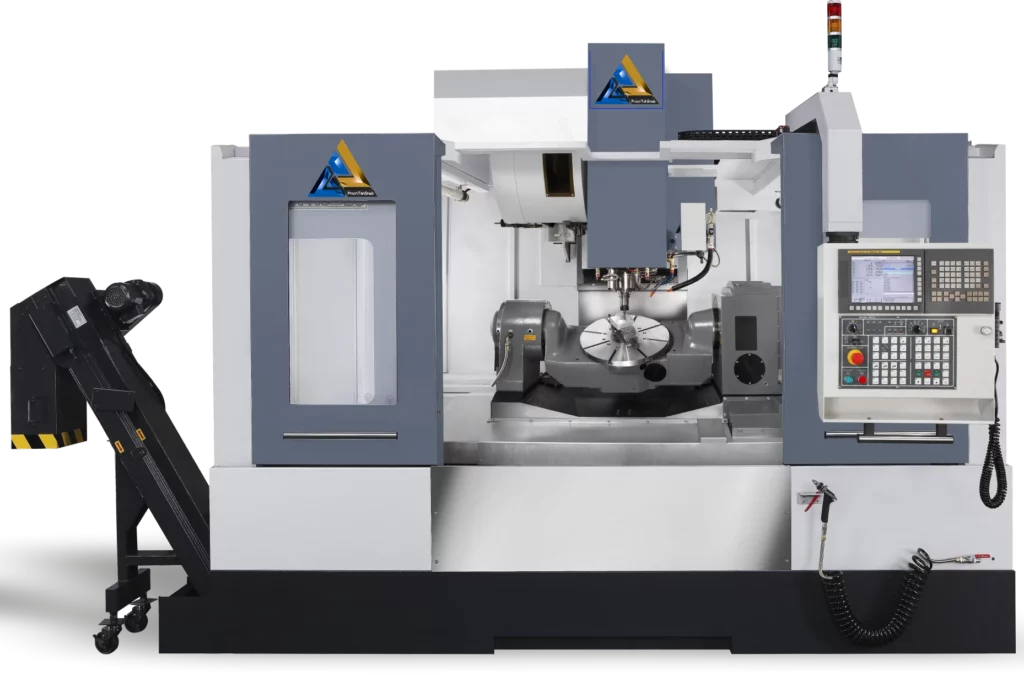
Идеальное решение для обработки компактных деталей сложной формы (до 500–800 кг). Стол опирается на две жесткие цапфы, встроенные в станину.- Инженерия Direct Drive: Чтобы полностью исключить люфты, износ и тепловыделение червячных редукторов, «PromTehSnab» поставляет 5-осевые станки, поворотные оси которых оснащены прямым приводом на базе высокомоментных синхронных двигателей (Torque Motors). Ротор двигателя является самим поворотным столом. Отсутствие механики позволяет развивать скорость вращения стола до 50–100 об/мин (ось может работать в режиме точения) и гарантирует абсолютную точность позиционирования в течение всего срока службы.
- Компоновка типа Swivel Head (Голова-стол или Голова-голова):
Применяется для обработки крупногабаритных и тяжелых деталей (авиационные лонжероны, картеры, крупные штампы), вес которых исчисляется тоннами. Заготовка неподвижно лежит на стационарном столе станины, а все линейные и поворотные перемещения совершает шпиндельная головка.- Повышение жесткости вилки: Мы поставляем тяжелые портальные и продольно-фрезерные станки, поворотные головы которых выполнены по замкнутой двухсторонней схеме («вилка» / Fork-type). Поворотные узлы фиксируются мощными гидравлическими или пневматическими дисковыми тормозами в момент фиксации угла, что обеспечивает жесткость, сопоставимую с 3-осевыми станками при силовом черновом фрезеровании.
- Калибровка кинематики с помощью систем лазерных сфер:
Для компенсации неизбежных микропогрешностей сборки и износа «PromTehSnab» комплектует станки автоматическими циклами измерения кинематических параметров (например, Fanuc 3D Rotational Error Compensation или Heidenhain KinematicsOpt). Станок с помощью прецизионного измерительного щупа (Renishaw) обкатывает калиброванную эталонную сферу, установленную на столе, под различными углами наклона осей. Стойка ЧПУ автоматически вычисляет пространственный центр вращения с точностью до 1 мкм и вносит правки в алгоритмы RTCP.